Ten robot platforms. One interface question.
These pages expose the public model map behind the selector: base robot families, documented series/diameter combinations and the processes each reference has served. They are starting points, not released drawings.
Choose the robot family first.
The public map contains 10 platforms, 40 base model families and 84 reference configurations. A model family may contain more than one series or diameter; every row remains reference-only.
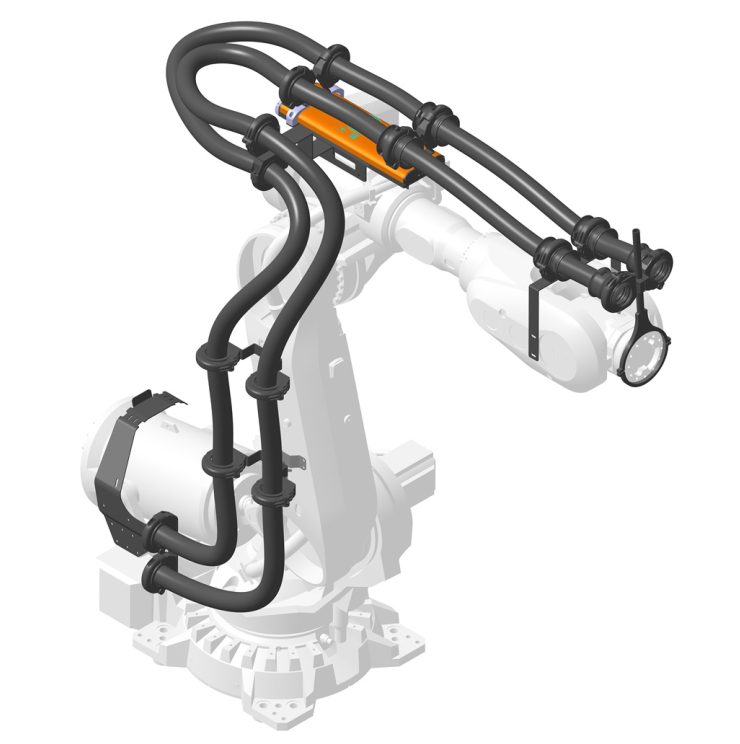
ABB
3 base families
12 public reference configurations across 8 documented processes.
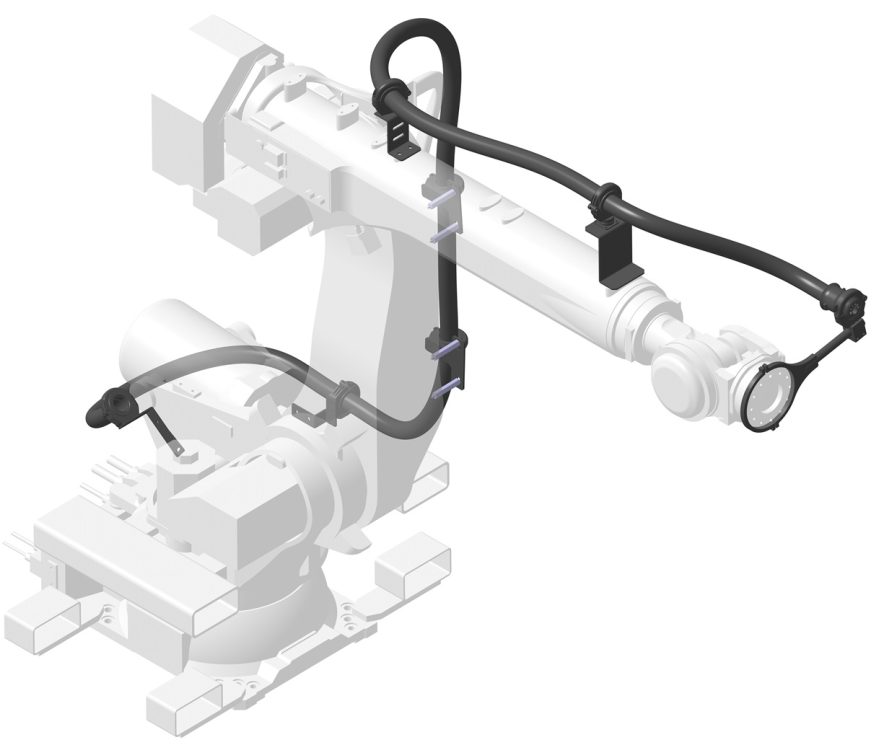
FANUC
1 base families
12 public reference configurations across 10 documented processes.
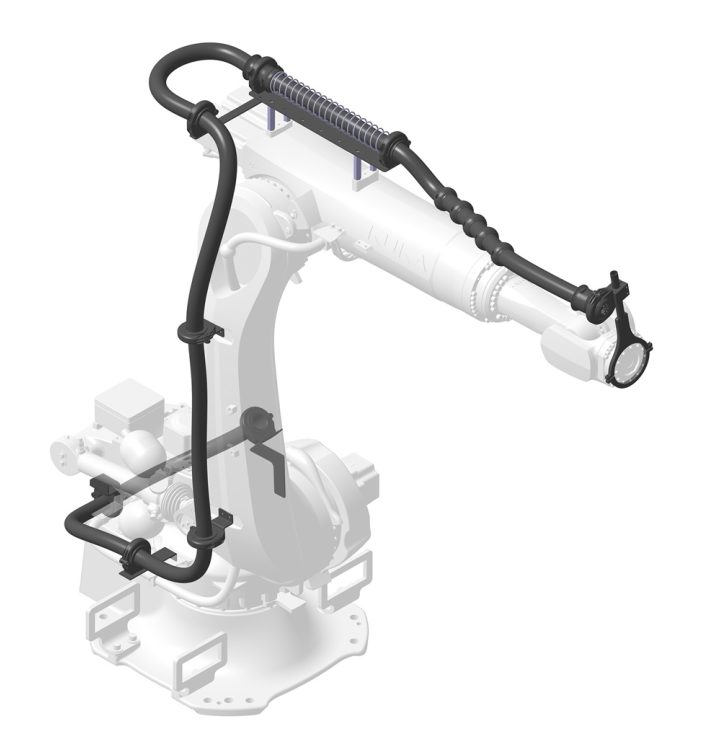
KUKA
3 base families
12 public reference configurations across 10 documented processes.
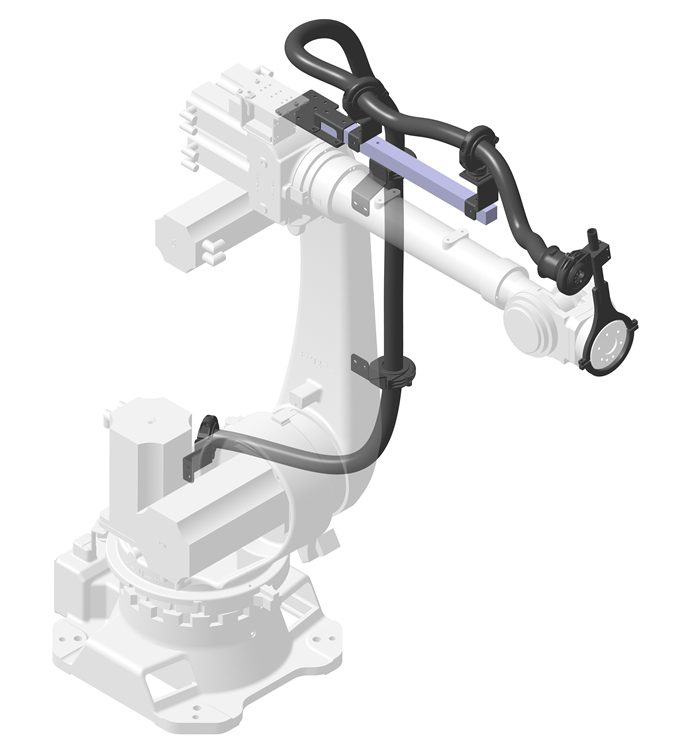
Estun
9 base families
11 public reference configurations across 8 documented processes.
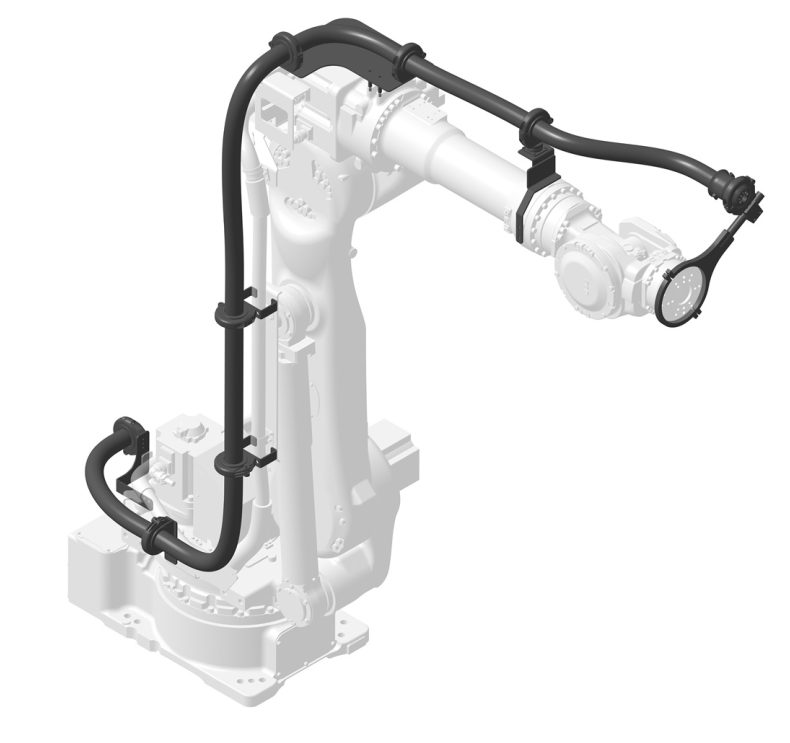
Yaskawa
3 base families
12 public reference configurations across 8 documented processes.
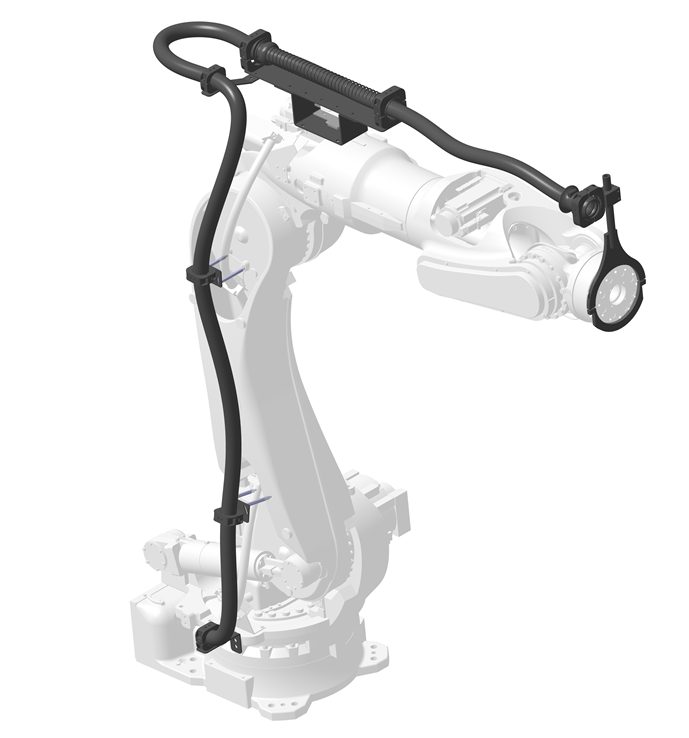
Kawasaki
6 base families
8 public reference configurations across 9 documented processes.
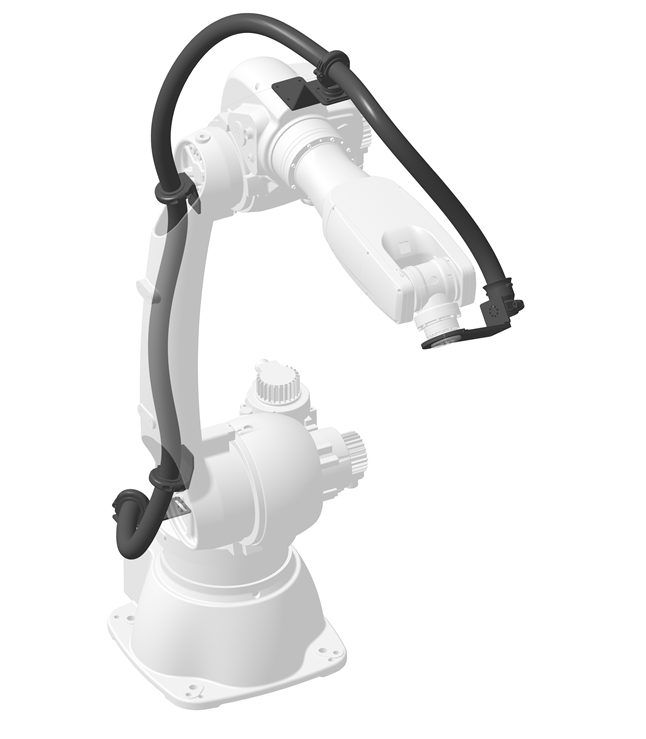
Inovance
1 base families
1 public reference configurations across 6 documented processes.
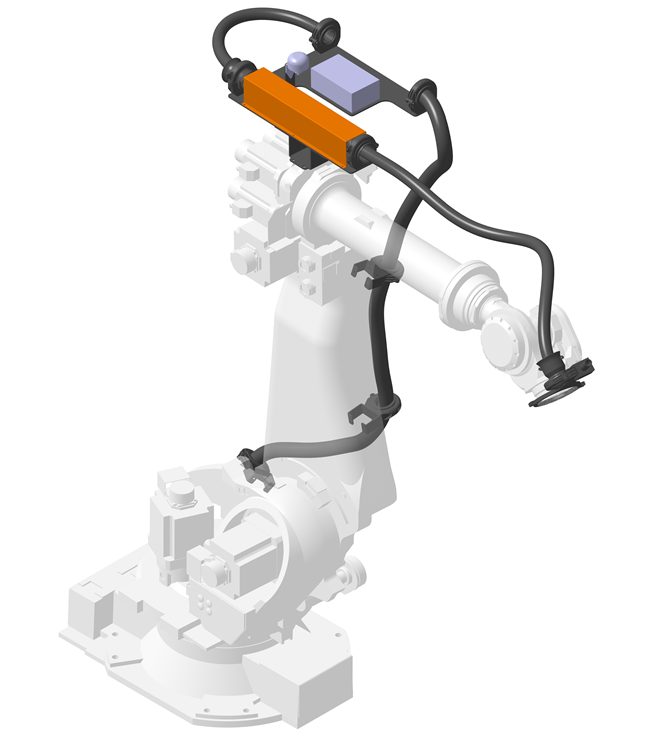
NACHI
1 base families
1 public reference configurations across 4 documented processes.
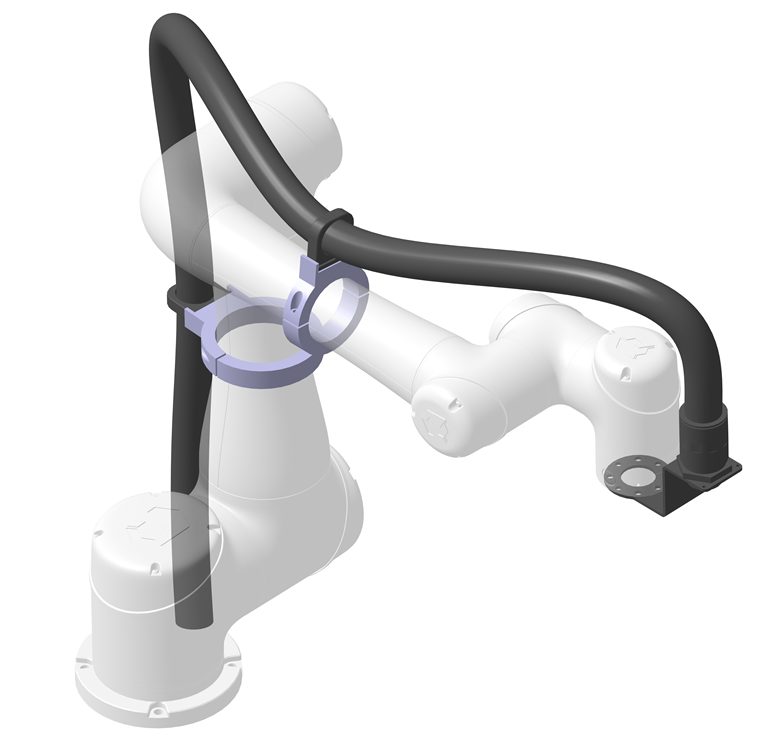
Collaborative robots
10 base families
12 public reference configurations across 6 documented processes.
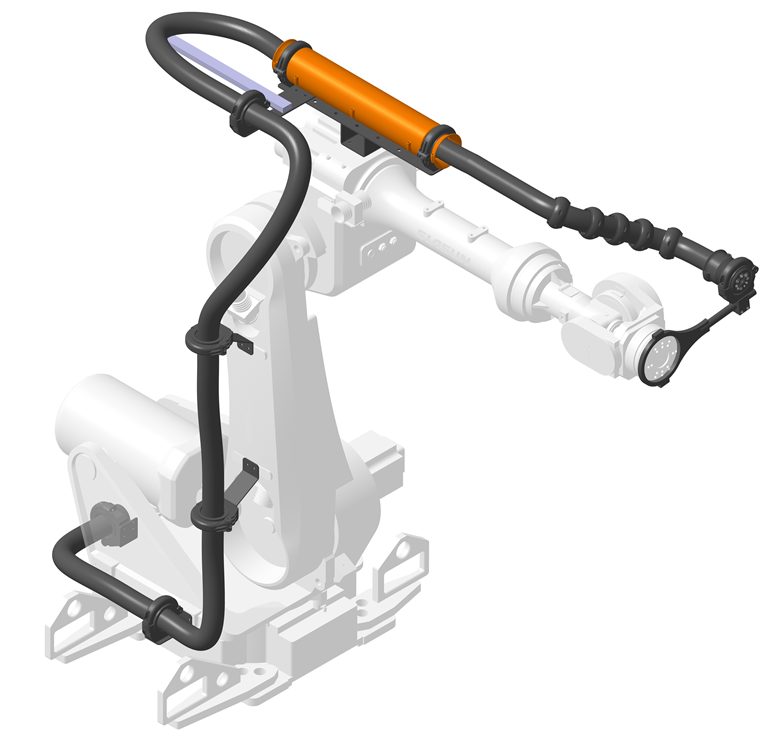
SIASUN
3 base families
3 public reference configurations across 8 documented processes.
A public reference is not a released BOM.
Each model page shows which series and diameter combinations appear in the public record. It does not prove the bracket fits your tool, controller variant, fixture or maintenance access.
Use the exact model code and send the wrist photos, cable/hose list and motion envelope for a project review.
Send the exact code.
Variant, wrist and tool changes can move the answer. The public family is only the first filter.